人型は来なかった。4 本足で来た。
そして造船の現場では、人で埋めていた穴が為替で埋まらなくなった、と説明員は言った。今号は、編集部が会場を歩いて、見て、聞いたことの報告。
人型を待っているあいだに、4 本足が会場まで来た。Path Robotics は「2027 年に 50 台を出荷する」と案内している。日本への投入は、会場で聞いたかぎり未定だった。展示で見せられることと、現場で使われ続けること。その間を追っていきます。
何が起きたか
2026 国際ウエルディングショーが、9 月 16 日から 19 日まで東京ビッグサイトで開かれた。テーマは「未来をつむぐウエルディング・トランスフォーメーション」、副題は「SMART CRAFT×DEEP TECHNOLOGY」。編集部は初日に会場を一通り歩き、約 30 のブースで話を聞いた。3 日目にもう一度歩いた。
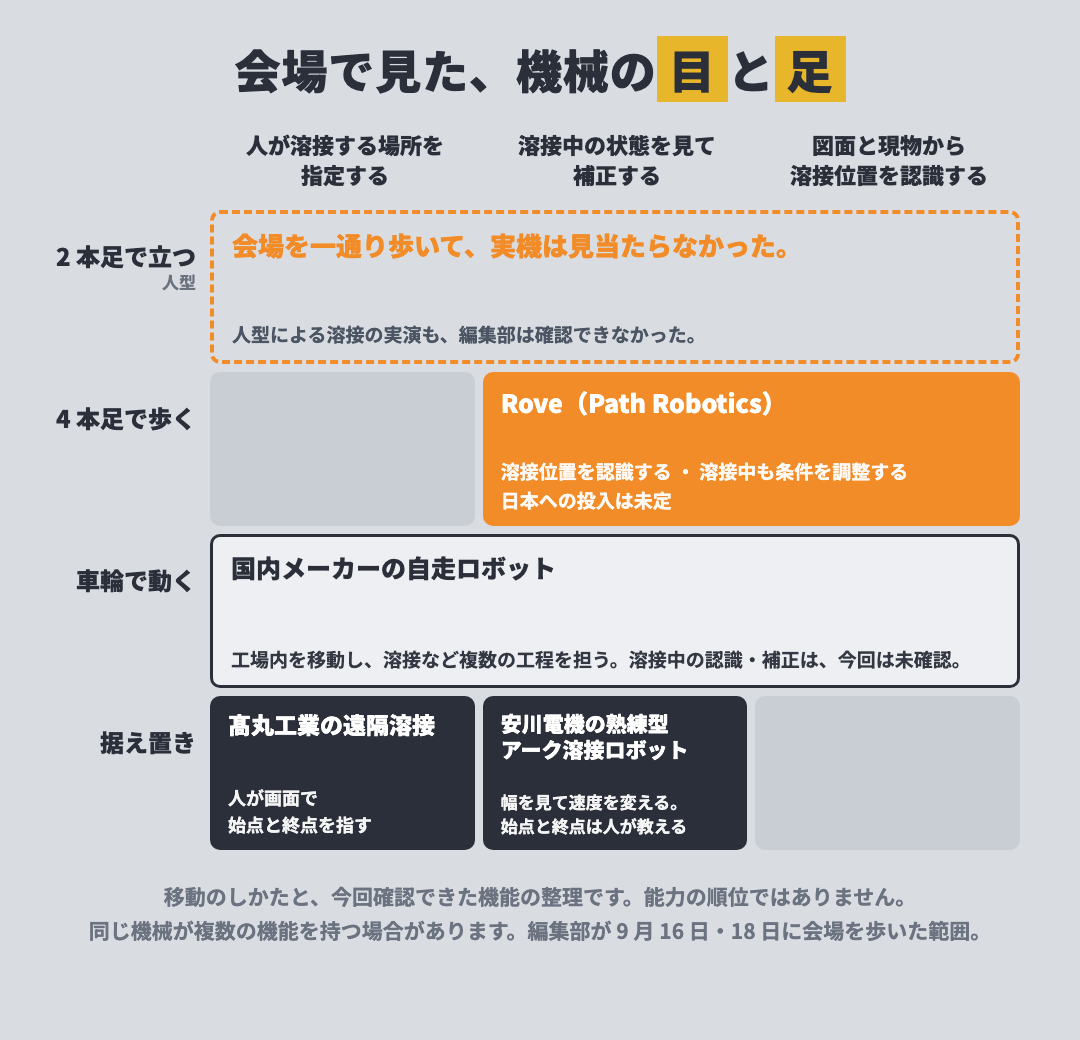
先に結論を書く。会場を一通り歩いて、人型ロボットの実機は見当たらなかった。自分の脚で歩く溶接ロボットとして見つけたのは、マツモト産業のブースにいた米 Path Robotics の「Rove」だ。4 本足の背中に、溶接のアームが載っている。会場では、入力した図面や条件をもとに溶接する場所を認識し、作業を終えると次の場所へ移る仕組みだと説明された。考え方は「ワークをロボットの元へ運ぶのではなく、ロボットがワークの場所まで行く」。日本への投入は未定だという。国内メーカーには、車輪で移動して溶接する機械もあった。
国内メーカーの展示は、3 つの方向に寄っていた。溶けている所を見る。データで安定させる。誰でも動かせるようにする。安川電機は、手先のカメラで溶融池の幅を見て、速度とウィービングをその場で変えるロボットのデモを見せた。会場での呼び名は「熟練型アーク溶接ロボット」。髙丸工業は、3D カメラの画像の上で始点と終点をクリックするだけの遠隔溶接を見せ、省人化の装置ではなく「溶接を誰でもできる技術にして、みんなの道具にする」ものだと説明した。そして説明員たちの立ち話からは、機械の話より先に、人の話が出てきた。
※ 詳細な出典は記事末尾へ
編集部の議論
今号は現地レポです。編集長が会場を歩いてきたメモが元になっています。まず一番気になるところから。人型は、いましたか。
会場を一通り歩いて、見当たりませんでした。自分の脚で歩いて溶接する機械は 1 台だけ。Path Robotics の Rove です。4 本足で歩くロボットに溶接のアームが載っていて、溶接中もカメラで見ながら、載せている AI が自分で条件を変える、という説明でした。AI の名前は「Obsidian」。会場では、スタッフの方がコントローラーを手にしていて、その操作に合わせて動いたり止まったりしていました。会場の説明者ははっきり言っています。「人型はないです。4 足のほうが安定する」。
そりゃ足場の話だ。現場はケーブルと段差とブロックだらけだ。2 本足で立ってトーチを構えるより、4 本で踏ん張る方が理にかなってる。人間だって、きつい姿勢の時は膝も肘も突く。
#010 で、日本の造船も脚で歩くロボットを選んだ、という話がありましたよね。
はい。川崎重工が国のプロジェクトで開発しているのは、脚式歩行型と車輪型でした。海の向こうの会社も、同じ現場に同じ形で来た。動かせない大きなワークの所へ機械の方が行く、という考え方も同じです。
私が引っかかったのは、日本に投入しない理由です。規制で止まっているのかと聞いたら、答えは「マーケットの問題ですね」。つまり、買う人が見えていない。技術が無いから来ないのではなく、需要が見えないから来ない。ここは後でもう一度戻ります。
溶接中の判断という点で印象に残ったのは、安川電機が「熟練型アーク溶接ロボット」と呼んでいたデモです。ロボットの手先にカメラを付けて、溶融池の幅を認識する。幅が指定どおりになるように、速度とウィービングをその場で変える。試験片は板厚 12 mm の 2 層目で、開先の幅も 1 層目の余盛りも、わざとばらつかせてありました。
幅を見て、速度を変える。俺らが毎日やってることだ。
説明員の言葉が率直でした。「認識と調整は、人間の得意領域だった」。見ているのは温度ではなく形。人の勘所はこれからですか、と聞くと「そうですね」。ただ、溶融池の溶け具合を見て変える所は、近いことに取り組んでいる、という説明も続きました。そして「ティーチングはまだ要る」。図面を見て、どこを溶接するかを機械が自分で決めるのは、目指す完成形であって、まだできていないそうです。
勘所って、何ですか。幅のほかに、何を見てるんですか。
幅だけじゃねえ。音、色、手に来る感じ、次に何が起きそうか。幅は、その中で一番カメラに写るやつだ。前の号で言った話と同じだな。写るものから先に、機械に渡っていく。
同じブースには、技能者が溶接の条件を登録しておいて、作業者は始点と終点を手で教えるだけ、という仕組みもありました。髙丸工業はもっと先まで言っています。3D カメラの画像の上で始点と終点をクリックすれば、事務所からでも溶接できる。説明は「省人化の装置ではなく、溶接を誰でもできる技術、みんなの道具にする」。体の制約で現場に立てなかった人も関われる、と。
人を減らす機械じゃなくて、溶接する人を増やす機械、ってことですか。でも、誰でも動かせるなら、僕は何を覚えればいいんですか。
操作が簡単になることと、判断が要らなくなることは別です。髙丸工業の説明でも「カメラ側で全部やろうとすると金額が跳ね上がる。どこを指すかは人間に考えさせる」。ハジメくんが何を覚えるかは、操作の手順だけでは決まらないと思います。
さっきの需要の話に戻ります。初日に会場で話した説明員は、日本にも人手不足はあるが、まだ海外から人を呼べる状況ではある、と話していました。そのうえで心配していたのは、高齢化で技能者がいなくなっていくことでした。
3 日目には、別の説明員からこんな話を聞きました。造船ではもともと少ない溶接工を外国からの働き手で補っていたが、円安で来てもらいにくくなった。以前は人件費と比べられて断られたロボットが、いまは造船所で求められている。その場で説明していた機種は、作ったものから造船所に持っていかれるそうです。
機械と人件費を天秤にかけてた現場が、人が来なくなって初めて機械を買う。順番が逆だ、とは言わねえ。現場はそういうもんだ。ただ、その間に教える側が歳を取った。
会場で話した来場者の方も、日本では人型の話はあまり聞かない、と言っていたそうですね。
厚板を扱う方でした。「狭くて 1 人しか入れない所がある」。ブロックで作っても最後は結局人が入るんですよね、と確かめたら、そうですね、と。初日の説明員とのやり取りでは、ロボット単体では難しく、ケーブルを含めて機械を支える仕組み全体で考える必要がある、という話も出ていました。
#011 では、困りごとが技術を呼ぶ流れを見ました。今回聞いたのは、技能者の引退への心配と、造船での採用の難しさです。どちらも機械を求める理由にはなりそうです。ただ、この 2 人の話だけで、日本が急がない理由までは決められません。
人型は来なかった。4 本足は来たが、日本にはまだ売られていない。国内の機械は、溶けている所を見始めた。そして、人を確保することと、判断を引き継ぐこと。その両方が課題として残りました。ここまでにします。
Xデーまで、いま何合目?
BeadX Journal は、その日までの道のりを毎号同じ物差しで定点観測します。
山は動いていません。5 合目のままです。会場を一通り歩いて、人型の実機は見当たらず、人型で溶接を見せた会社もありませんでした。見落としが無いとまでは言い切れないので、「1 台も無かった」とは断定しません。
記録しておきたいのは 2 つです。1 つ目。人型ではない移動型の溶接ロボットが、日本の展示会に実機で立ちました。編集部のハンドブックで言う第 2 層です。ただし日本への投入は未定で、国内の現場で動いているわけではありません。2 つ目。安川電機のデモでは、溶融池の幅を見て動きを変える一方で、始点と終点を教える作業は人に残っていました。人の判断のどこまでを機械が担うのか。その具体例を確認できた号です。
人型を待っているあいだに、4 本足が会場まで来た。Path Robotics は「2027 年に 50 台を出荷する」と案内している。日本への投入は、会場で聞いたかぎり未定だった。展示で見せられることと、現場で使われ続けること。その間を追っていきます。
前号の投票
前号の 1 問「人に見せたくなるビードは、どの溶接ですか?」。
答えてくれたのは 10 人。TIG が 4 人、手棒(被覆アーク)が 3 人、半自動(CO2・MAG)が 2 人。「見せたいと思わない」が 1 人でした。
前々号の「最初に覚えた溶接」は手棒が 5 人で一番多く、展示会の週に聞いた「あなたの現場の主役」も 14 人中 7 人が手棒でした。入口も主役も手棒なのに、見せたいのは TIG。前号で書いた「憧れは TIG」の並びが、そのまま数字に出ています。両方の問いに答えてくれた人が 4 人いて、手棒から入って TIG を見せたい人が 2 人、TIG から入って「見せたいと思わない」を選んだ人が 1 人、半自動から入って手棒を見せたい人が 1 人。人数が少ないので傾向とまでは言えませんが、入口と見せたいものは、同じ人の中でも重なっていませんでした。タツさんの感想は「見せるのは TIG でいい。毎日引くのは半自動と手棒だ。どっちも上手くなりゃ、文句はねえ」。
※投票ボタンは Substack の無料登録(メールだけ)で押せます。X のアカウントがある方は、X からも投票できます。